| | |
 | Lenovo modernisiert Virtualisierungsinfrastruktur für eine KI-fähige Zukunft, eine Pressemitteilung
|
|
Autor
|
Thema: 7- ACHSEN ROBOTER (3117 mal gelesen)
|
BennyMen
Mitglied
Roboter; Simulation; Lasertechnik

   Beiträge: 20
Registriert: 07.08.2004
|

 erstellt am: 20. Sep. 2006 13:23  <-- editieren / zitieren -->   Unities abgeben:          
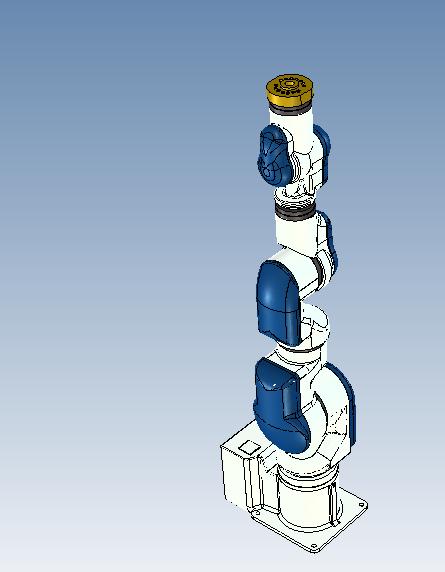
Hallo, jeder hat sie schon mal gesehen entweder auf der Automatica, in Fachzeitschriften oder auf den Websiten der verschiedenen Roboterhersteller. 7. Achsroboter (hat ein zusätzliche drehachse in der 3.Achse "U-Achse"). Ich suche ein Robcad- Robotermodell von dem neuem IA-20-A00 von Motoman auch genannt "Snake".
Leider gibt es den nicht von Yaskawa noch von Motoman, als download. Also hab ich versucht aus den vorhandenen CAD Daten ein Robotermodell zu genenrieren. Dies ist leider auch fehlgeschlagen, weil Robcad Roboter die mehr als 6 Achsen haben nicht animmt. Gibt es eine Möglichkeit dies irgendwie zu umgehen? "Externe Achse als Beispiel" Eine Antwort auf diesen Beitrag verfassen (mit Zitat/Zitat des Beitrags) IP |
Dozer
Mitglied
Senior Application Engineer
Beiträge: 1
Registriert: 25.09.2006
|
erstellt am: 25. Sep. 2006 17:55 <-- editieren / zitieren --> Unities abgeben: Nur für BennyMen 
Hallo BennyMen, selbst wenn es da ein Modell gibt, lässt sich Yaskawa/Motoman jedes Modell teuer bezahlen. Daher auch kein Download... Bei der Modellierung ist das Problem, dass diese zusätzliche Achse innerhalb der kinematischen Kette ist.
Für eine Erreichbarkeitsuntersuchung könnte es klappen, die erste oder letzte Achse aus der Kette raus zu lassen und als ext. Achse zu definieren.
Ist vieleicht einen Versuch wert... ------------------
_______________________
Eine Antwort auf diesen Beitrag verfassen (mit Zitat/Zitat des Beitrags) IP |

| | Konstrukteur (m/w/d) Schwerpunkt elektromechanische & mechanische Verschlusssysteme | Die DIRAK Dieter Ramsauer Konstruktionselemente GmbH ist ein inhabergeführtes, international agierendes Unternehmen des Mittelstandes. Anhand spezifischer Anforderungen entwickeln und produzieren wir sowohl mechanische als auch elektronische Beschlagkomponenten aus den Bereichen der Verschluss-, Scharnier- und Profiltechnik. Wir setzen individuelle Kundenanforderungen in technische Lösungen um. Sie ... | | Anzeige ansehen | Feste Anstellung |
|
BennyMen
Mitglied
Roboter; Simulation; Lasertechnik
Beiträge: 20
Registriert: 07.08.2004
|
erstellt am: 27. Sep. 2006 00:03 <-- editieren / zitieren --> Unities abgeben:
Danke Dozer, ich habe dies schon versucht, nur Robcad hat anscheinend ein Problem bei kinematisiern "von den letzten 6-Achsen". (der schöne Segmentation Fehler) Tecnomatix gibt an; diesen Roboter könnte man erstellen allerdings mit "Use user inverse". Ich habe weder Ahnung wie man so eine Kinematik schreibt (welche Sprache), noch wie die Datei heissen muss oder wo ich sie ablegen sollte. Wer kann mir das den sagen? Vielleicht komm ich dann ein wenig weiter.  [Diese Nachricht wurde von BennyMen am 27. Sep. 2006 editiert.] Eine Antwort auf diesen Beitrag verfassen (mit Zitat/Zitat des Beitrags) IP |
 Foren auf CAD.de


 |